Dijelovi za zrakoplovstvo iz 3D pisača? Za takve i druge dijelove visoke sigurnosne kritičnosti, inline osiguranje kvalitete je ključno. Na kraju krajeva, dijelovi se moraju pomno provjeravati prije nego što se ugradi u putničke i teretne avione. Problem: Dijelovi koji su ispisani istim postupkom mogu imati male razlike, pa se rezultati ispitivanja materijalnih uzoraka ne mogu u potpunosti prenijeti na druge dijelove. Dosadašnje destruktivne provjere nisu alternativa zbog velikih potreba za resursima i energijom. Isto vrijedi i za složene tehnologije poput rendgenske analize.
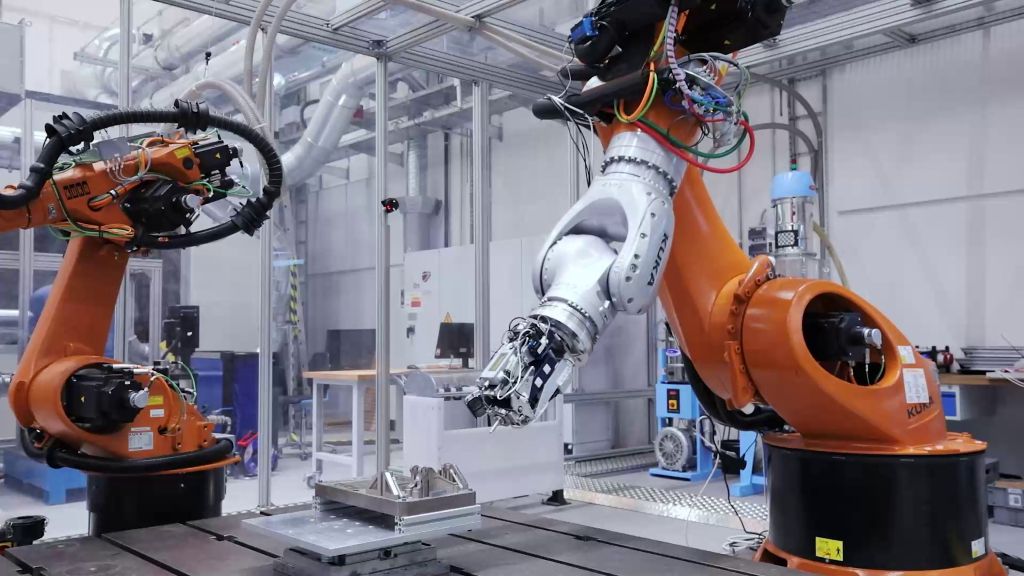
Mjerenje tvrdoće uz pomoć robota s industrijskim robotom s 6 osi
U budućnosti bi svaki pojedini dio iz 3D pisača mogao biti testiran bez uništavanja: s metodom ispitivanja koju je razvila Imprintec GmbH u suradnji s Fraunhoferovom ustanovom za aditivne proizvodne tehnologije IAPT i VisiConsult GmbH u projektu »Enabl3D«. Kvalitetne karakteristike se bilježe putem penetracijskog ispitivanja, praćenja procesa i mikro-kompjuterske tomografije - na gotovom dijelu, brzo i pouzdano. U dijelu projekta »Integracija tehnologije mjerenja tvrdoće« tim je također uključio stručnjake iz Fraunhoferovog instituta za proizvodnu tehnologiju i automatizaciju IPA. Cilj je bio integrirati mjernu glavu za automatiziranu primjenu s industrijskim robotom s 6 osi. »Zajedno s Imprintec GmbH proveli smo prve pokušaje i studije izvedivosti kako bismo mogli integrirati mjernu glavu putem robota u serijsku proizvodnju«, objašnjava Lukas Werdin, znanstvenik na Fraunhofer IPA. Izazov: Dok je mjerni sustav u ispitnom laboratoriju čvrsto postavljen na stolu, mogu se pojaviti netočnosti zbog robotske ruke. Istraživači su stoga ispitivali jesu li sve željene mjernje točke na dijelu dostupne robotskom rukom i s kojom točnošću se mjerenja mogu ponoviti. »Naš glavni fokus bio je na pozicioniranju, točnosti pozicioniranja i kvaliteti mjerenja«, precizira Werdin.
Rezultat je bio u potpunosti pozitivan. Tako su sve željene mjernje točke mogle biti upravljane i ispitane robotom, a kvaliteta mjerenja bila je vrlo dobra. »Odstupanje je bilo u jednocifrenom postotku - vrlo dobar rezultat za prvu primjenu u suradnji s robotom«, kaže Werdin.
Kontakt:
www.ipa.fraunhofer.de