Elementy do lotnictwa z drukarki 3D? Dla takich i innych krytycznych pod względem bezpieczeństwa części kluczowe jest zapewnienie jakości w trybie inline. W końcu elementy muszą być ściśle kontrolowane, zanim zostaną zainstalowane w samolotach pasażerskich i cargo. Problem: Części wydrukowane w tej samej konstrukcji mogą mieć niewielkie różnice, dlatego wyniki testów próbek materiałowych nie mogą być w pełni przeniesione na inne elementy. Dotychczasowe metody testów niszczących nie są alternatywą z powodu wysokiego zapotrzebowania na zasoby i energię. To samo dotyczy skomplikowanych technologii, takich jak rentgen.
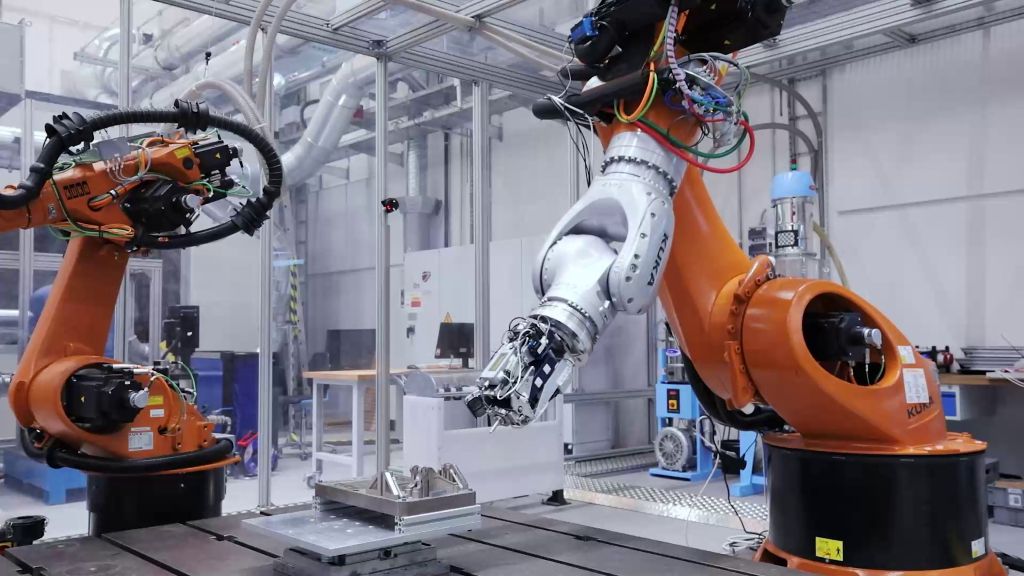
Pomiar twardości wspomagany robotem z 6-osiowym robotem przemysłowym
W przyszłości każde pojedyncze element z drukarki 3D mogłoby być testowane bez uszkodzeń: za pomocą metody testowej, która została przetestowana przez firmę Imprintec GmbH we współpracy z instytutem Fraunhofer ds. technologii produkcji addytywnej IAPT oraz firmą VisiConsult GmbH w projekcie „Enabl3D”. Właściwości jakościowe są rejestrowane za pomocą testów penetracyjnych, monitorowania procesów i mikro-tomografii komputerowej – na gotowym elemencie, szybko i niezawodnie. W podprojekcie „Integracja technologii pomiaru twardości” zespół zaprosił również ekspertów z instytutu Fraunhofer ds. technologii produkcji i automatyzacji IPA. Celem było połączenie głowicy pomiarowej z automatyzowaną aplikacją przy użyciu 6-osiowego robota przemysłowego. „Wraz z firmą Imprintec GmbH przeprowadziliśmy pierwsze próby i badania wykonalności, aby móc zintegrować głowicę pomiarową za pomocą robota w produkcji seryjnej”, wyjaśnia Lukas Werdin, naukowiec z Fraunhofer IPA. Wyzwanie: Podczas gdy system pomiarowy w laboratorium testowym jest stabilnie umieszczony na stole, ramię robota może wprowadzać niedokładności. Badacze zbadali zatem, czy wszystkie pożądane punkty pomiarowe na elemencie są osiągalne za pomocą ramienia robota i z jaką dokładnością pomiary mogą być powtarzane. „Nasza główna uwaga skupiała się na możliwości pozycjonowania, dokładności pozycjonowania i jakości pomiarów”, precyzuje Werdin.
Wynik był w pełni pozytywny. Wszystkie pożądane punkty pomiarowe mogły być osiągane i badane przez robota, jakość pomiarów również była bardzo dobra. „Odchylenie mieściło się w jednocyfrowym zakresie procentowym – bardzo dobry wynik dla pierwszej aplikacji w połączeniu z robotem”, mówi Werdin.
Kontakt:
www.ipa.fraunhofer.de