¿Componentes para la aviación impresos en 3D? Para tales y otras piezas críticas de alta seguridad, es elemental un aseguramiento de calidad en línea. Después de todo, los componentes deben ser revisados de manera exhaustiva antes de ser instalados en aviones de pasajeros y de carga. El problema: las piezas impresas idénticas pueden presentar diferencias mínimas, por lo que los resultados de las pruebas de muestras de material no se pueden transferir al 100% a otros componentes. Las pruebas destructivas habituales hasta ahora no son una alternativa debido a la alta demanda de recursos y energía. Lo mismo se aplica a tecnologías complejas como los rayos X.
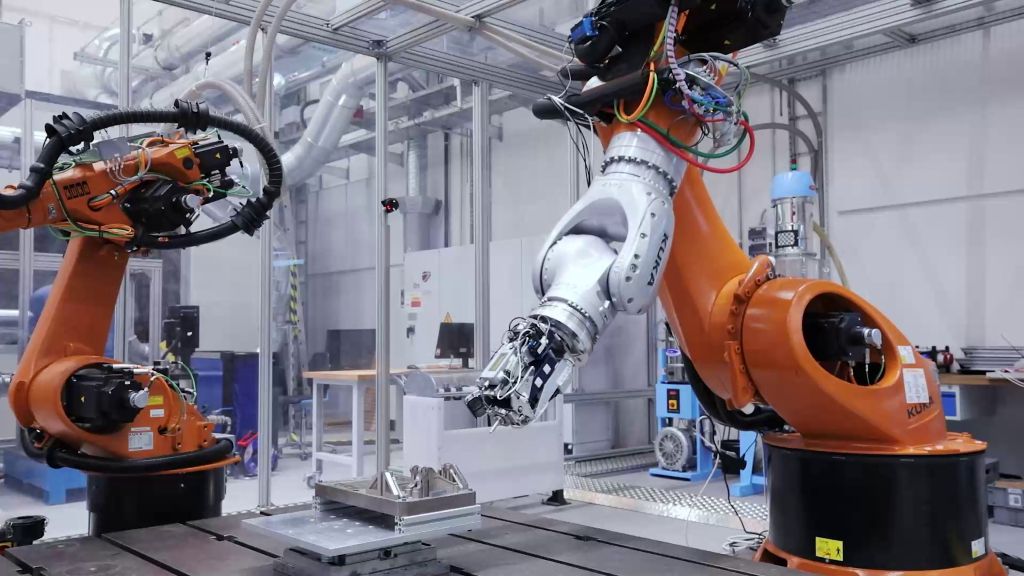
Medición de dureza asistida por robot con un robot industrial de 6 ejes
En el futuro, cada componente individual impreso en 3D podría ser probado sin destruirlo: con un método de prueba que fue probado por Imprintec GmbH en colaboración con la institución Fraunhofer para tecnologías de producción aditiva IAPT y VisiConsult GmbH en el proyecto 'Enabl3D'. Las propiedades de calidad se registran a través de pruebas de penetración, monitoreo de procesos y micro-tomografía computarizada - en el componente terminado, de manera rápida y confiable. En el subproyecto 'Integración de tecnología de medición de dureza', el equipo también incorporó a los expertos del Instituto Fraunhofer de Tecnología de Producción y Automatización IPA. El objetivo era integrar el cabezal de medición para una aplicación automatizada con un robot industrial de 6 ejes. 'Junto con Imprintec GmbH, hemos realizado los primeros ensayos y estudios de viabilidad para poder integrar el cabezal de medición a través del robot en producciones en serie', explica Lukas Werdin, científico en Fraunhofer IPA. El desafío: mientras que el sistema de medición está fijo en una mesa en el laboratorio de pruebas, pueden surgir imprecisiones debido al brazo robótico. Por lo tanto, los investigadores examinaron si todos los puntos de medición deseados en el componente son accesibles con el brazo robótico y con qué precisión se pueden repetir las mediciones. 'Nuestro enfoque principal fue la capacidad de posicionamiento, la precisión de posicionamiento y la calidad de las mediciones', concreta Werdin.
El resultado fue en general positivo. Así, todos los puntos de medición deseados pudieron ser alcanzados e investigados con el robot, y la calidad de las mediciones también fue muy buena. 'La desviación estaba en el rango de un solo dígito porcentual - un muy buen resultado para una primera aplicación en interacción con un robot', dice Werdin.
Contacto:
www.ipa.fraunhofer.de