Komponenty pro letectví z 3D tiskárny? Pro takové a další vysoce bezpečnostně kritické díly je inline zajištění kvality zásadní. Koneckonců, komponenty musí být pečlivě kontrolovány, než budou instalovány do pasažérských a cargo letadel. Problém: Stejně vytištěné díly mohou vykazovat drobné rozdíly, a proto nelze výsledky materiálových zkoušek stoprocentně přenést na další komponenty. Dosud běžné destruktivní testy nejsou alternativou kvůli vysokým nárokům na zdroje a energii. Totéž platí pro složité technologie jako rentgen.
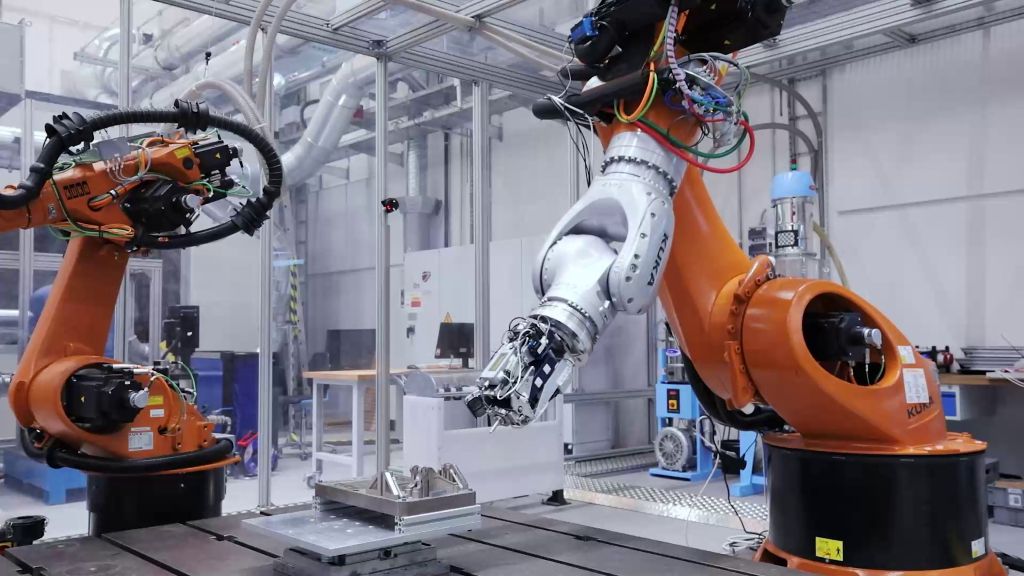
Měření tvrdosti pomocí robota s 6-osým průmyslovým robotem
V budoucnu by každý jednotlivý díl z 3D tiskárny mohl být testován bez destrukce: S metodou testování, která byla vyzkoušena společností Imprintec GmbH ve spolupráci s Fraunhoferovým institutem pro aditivní výrobní technologie IAPT a společností VisiConsult v projektu »Enabl3D«. Kvalitativní vlastnosti jsou zaznamenávány prostřednictvím penetrace, monitorování procesu a mikro-počítačové tomografie – na hotovém dílu, rychle a spolehlivě. V dílčím projektu »Integrace technologie měření tvrdosti« tým také zapojil odborníky z Fraunhoferova institutu pro výrobní techniku a automatizaci IPA. Cílem bylo spojit měřicí hlavu pro automatizovanou aplikaci s 6-osým průmyslovým robotem. »Společně se společností Imprintec GmbH jsme provedli první pokusy a studie proveditelnosti, abychom mohli integrovat měřicí hlavu přes robota do sériové výroby«, vysvětluje Lukas Werdin, vědec na Fraunhofer IPA. Výzva: Zatímco měřicí systém ve zkušební laboratoři pevně stojí na stole, mohou se díky robotické paži objevit nepřesnosti. Výzkumníci proto zkoumali, zda jsou všechny požadované měřicí body na dílu dostupné robotickou paží a s jakou přesností lze měření opakovat. »Naším hlavním zaměřením byla polohovatelnost, přesnost polohování a kvalita měření«, konkretizuje Werdin.
Výsledek byl jednoznačně pozitivní. Všechny požadované měřicí body mohly být řízeny a zkoumány robotem, kvalita měření byla také velmi dobrá. »Odchylka byla v jednociferném procentu – velmi dobrý výsledek pro první aplikaci ve spolupráci s robotem«, říká Werdin.
Kontakt:
www.ipa.fraunhofer.de