Компоненти для авіації з 3D-принтера? Для таких та інших критично важливих частин забезпечення якості в режимі онлайн є елементом. Адже компоненти повинні бути ретельно перевірені перед встановленням у пасажирські та вантажні літаки. Проблема: ідентичні надруковані частини можуть мати незначні відмінності, тому результати тестів матеріальних зразків не можуть бути повністю перенесені на інші компоненти. Звичайні руйнівні випробування не є альтернативою через високі потреби в ресурсах та енергії. Те ж саме стосується складних технологій, таких як рентген.
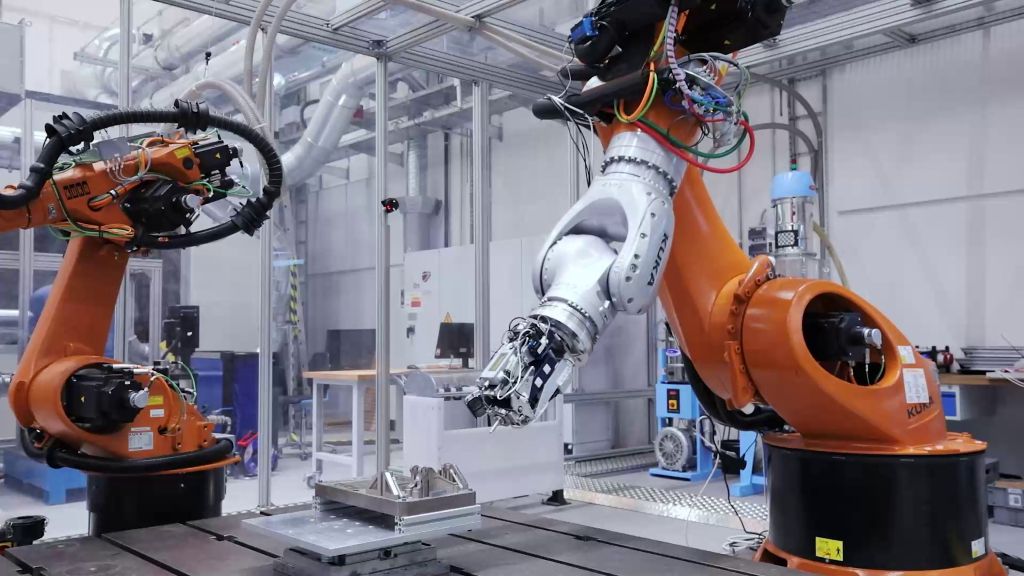
Вимірювання твердості за допомогою 6-осевого промислового робота
У майбутньому кожен окремий компонент з 3D-принтера може бути протестований без руйнування: за допомогою методу випробування, який був випробуваний Imprintec GmbH у співпраці з Fraunhofer Institute for Additive Production Technologies IAPT та VisiConsult GmbH у проекті «Enabl3D». Якісні характеристики реєструються за допомогою проникаючого випробування, моніторингу процесу та мікро-комп'ютерної томографії – на готовому компоненті, швидко та надійно. У підпроекті «Інтеграція технології вимірювання твердості» команда також залучила експертів з Fraunhofer Institute for Production Technology and Automation IPA. Метою було об'єднати вимірювальну головку для автоматизованого застосування з 6-осевим промисловим роботом. «Разом з Imprintec GmbH ми провели перші випробування та дослідження здійсненності, щоб інтегрувати вимірювальну головку через робота в серійне виробництво», – пояснює Лука Вердін, науковець Fraunhofer IPA. Виклик: поки вимірювальна система в випробувальній лабораторії стоїть на столі, через роботизовану руку можуть виникати неточності. Тому дослідники вивчали, чи всі бажані точки вимірювання на компоненті доступні для роботизованої руки та з якою точністю можна повторити вимірювання. «Наша основна увага була зосереджена на можливості позиціонування, точності позиціонування та якості вимірювань», – уточнює Вердін.
Результат був цілком позитивним. Таким чином, усі бажані точки вимірювання могли бути націлені та досліджені роботом, також якість вимірювань була дуже хорошою. «Відхилення становило однозначний відсоток – дуже хороший результат для першого застосування у взаємодії з роботом», – говорить Вердін.
Контакт:
www.ipa.fraunhofer.de