Des pièces pour l'aéronautique imprimées en 3D ? Pour de telles pièces et d'autres éléments critiques en matière de sécurité, un contrôle qualité en ligne est essentiel. En effet, les pièces doivent être vérifiées de manière rigoureuse avant d'être intégrées dans des avions de passagers et de fret. Le problème : des pièces imprimées identiques peuvent présenter de légères différences, ce qui rend les résultats des tests d'échantillons de matériaux non transférables à d'autres pièces. Les tests destructifs courants ne sont pas une alternative en raison de leur forte consommation de ressources et d'énergie. Il en va de même pour des technologies complexes comme la radiographie.
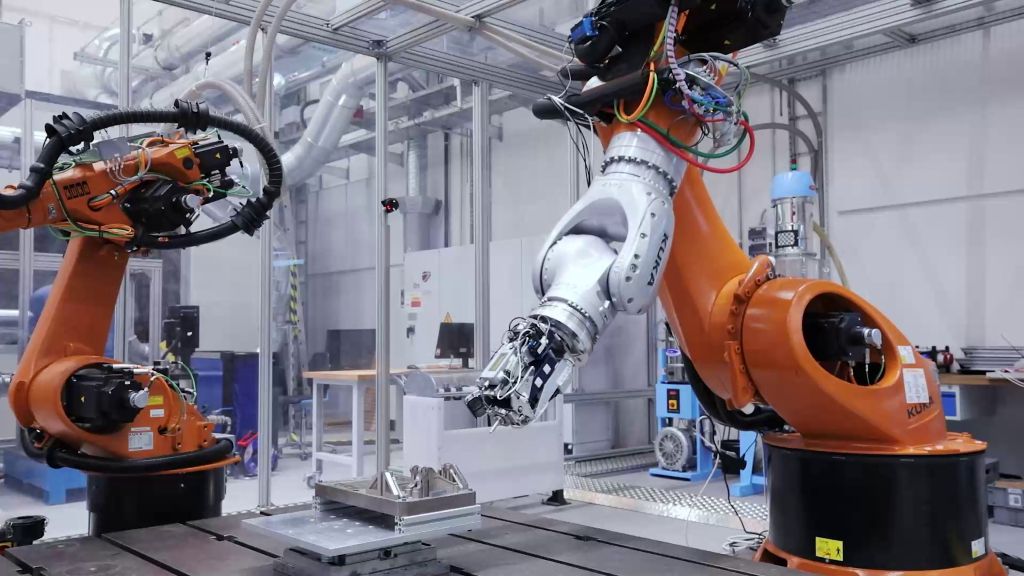
Mesure de dureté robotisée avec un robot industriel à 6 axes
À l'avenir, chaque pièce imprimée en 3D pourrait être testée sans destruction : avec une méthode d'essai développée par la société Imprintec GmbH en collaboration avec l'institut Fraunhofer pour les technologies de production additive IAPT et la société VisiConsult dans le cadre du projet « Enabl3D ». Les caractéristiques de qualité sont captées par des tests de pénétration, un monitoring de processus et une micro-tomographie informatique – sur la pièce finie, rapidement et de manière fiable. Dans le sous-projet « Intégration de la technologie de mesure de dureté », l'équipe a également fait appel aux experts de l'institut Fraunhofer pour la technologie de production et l'automatisation IPA. L'objectif était de combiner la tête de mesure pour une application automatisée avec un robot industriel à 6 axes. « En collaboration avec la société Imprintec GmbH, nous avons réalisé des premiers essais et études de faisabilité pour intégrer la tête de mesure via le robot dans des productions en série », explique Lukas Werdin, chercheur à Fraunhofer IPA. Le défi : alors que le système de mesure est fixé sur une table dans le laboratoire d'essai, des imprécisions peuvent survenir à cause du bras robotique. Les chercheurs ont donc examiné si tous les points de mesure souhaités sur la pièce sont accessibles avec le bras robotique et avec quelle précision les mesures peuvent être répétées. « Notre principal objectif était la capacité de positionnement, la précision de positionnement et la qualité des mesures », précise Werdin.
Le résultat a été globalement positif. Tous les points de mesure souhaités ont pu être atteints et examinés avec le robot, et la qualité des mesures était également très bonne. « L'écart était dans la plage à un chiffre en pourcentage – un très bon résultat pour une première application en interaction avec un robot », déclare Werdin.
Contact :
www.ipa.fraunhofer.de